机器人离线编程的快速发展是多种技术与社会需求共同推动的结果。首要驱动力来自计算机辅助设计(CAD)与计算机辅助制造(CAM)的成熟,它们提供了精确的工件几何模型和工艺参数,使编程过程得以在虚拟环境中直接基于三维模型展开,无需机器人实际到达工作空间,从而显著提高了复杂路径的生成效率和准确性。
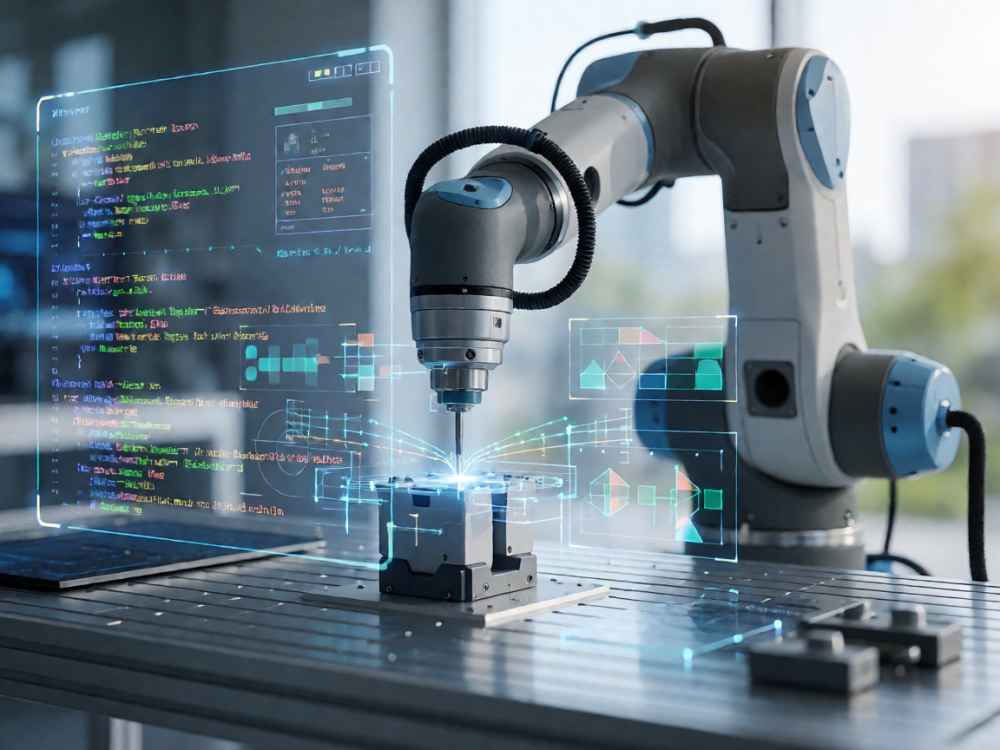
其次,三维实时仿真技术和碰撞检测算法的突破,使得离线编程系统能够高保真地模拟机器人本体、周边工具、夹具及工件的运动关系,对程序进行全尺寸虚拟验证。这极大降低了因程序错误导致设备碰撞的风险,增强了编程人员对离线程序的信心,是其能够替代传统示教编程的关键技术支柱。
第三,现代制造对多品种小批量生产的快速响应需求,直接刺激了离线编程的应用。传统在线示教需要占用生产设备,导致停机时间长;而离线编程可以并行开发,将程序生成与现场调试分离,显著缩短产品切换周期,满足了柔性制造对快速换产的追求。
第四,传感器技术与机器人标定技术的进步,包括视觉传感器、力/力矩传感器以及激光跟踪仪等外部测量设备的引入,有效补偿了机器人运动学模型与真实机器人之间的偏差。这种绝对定位精度的提升,让离线编程生成的轨迹在无需大量人工修调的情况下即可满足工业焊接、喷涂及抛光的加工要求,成为促进其大规模落地的必要条件。
第五,在复杂曲面加工领域,例如汽车车身焊接、航空结构件钻孔及涡轮叶片打磨,人工示教难以保证轨迹的连续性和质量一致性。复杂轨迹离线规划算法、自动路径生成与工艺知识库的融合,使得离线编程成为解决此类高精度、高复杂度任务不可替代的手段,极大扩展了机器人的应用范围。
最后,数字孪生与数字化工厂概念的普及,将机器人离线编程从单一的任务生成工具提升为整体产线规划的核心环节。通过与PLC、MES、机器人控制器的数据互通,离线编程系统能够直接生成可执行程序并同步至生产控制系统,形成一体化、可追溯的工程链路,从而在更宏观的维度上推动了机器人离线编程生态的持续进化与完善。

查看详情

查看详情