可编程小汽车是一种通过编写计算机程序来控制运动、感知环境并执行任务的智能车辆,常见于教育机器人、创客项目和智能车竞赛中。其核心编程原理是将程序的逻辑指令转换为电信号,驱动电机、舵机等执行器,并从传感器读取数据来做出决策。编程方式主要分为三类:图形化编程(如Scratch、Blockly)、文本编程(如Python、C++)以及混合式编程(例如在树莓派上使用Python库控制GPIO)。
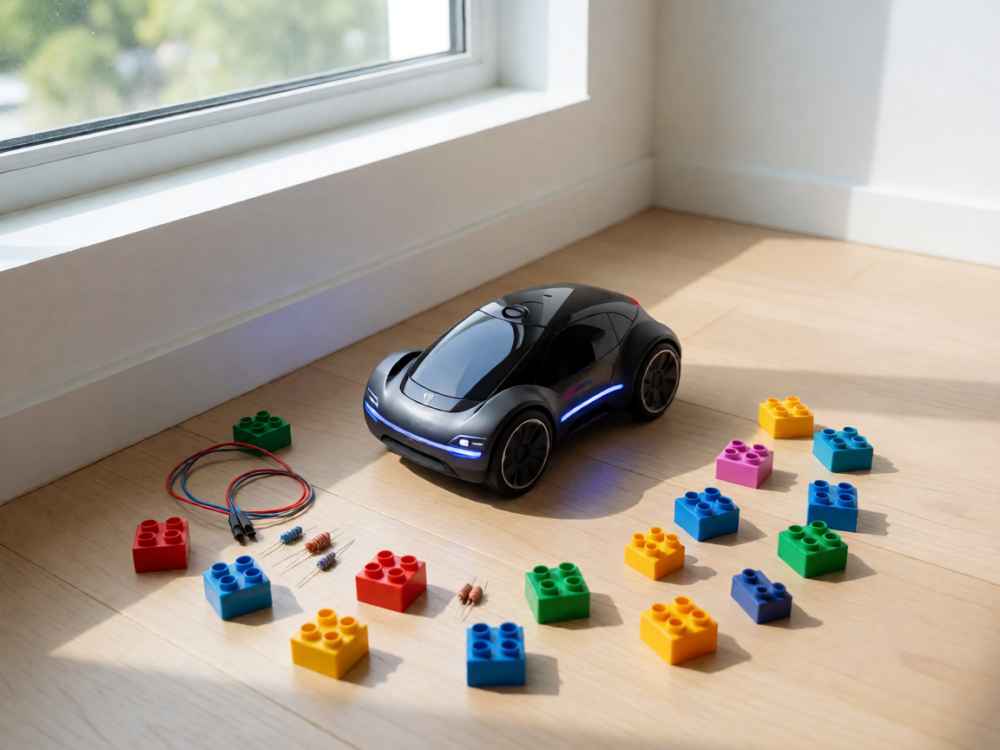
要理解可编程小汽车的编程方法,首先需要明确它的硬件架构。典型的小车包含:主控板(如Arduino Uno、micro:bit、树莓派、ESP32)、电机驱动模块(如L298N、TB6612)、直流电机或步进电机、车轮与底盘、传感器(如超声波测距模块、红外循迹模块、陀螺仪)、以及电源系统。主控板相当于大脑,程序通过其输入/输出引脚(GPIO)输出PWM信号控制电机转速和转向,同时读取传感器电平或数字信号来感知障碍物、路线或倾角。
在图形化编程中,以教育机器人mBot为例,通常使用mBlock或Scratch IDE。编程过程是:将积木块拖拽到脚本区,设置“当绿旗被点击”作为启动事件,然后使用“移动”“转向”“如果…那么”等积木块构建逻辑。例如,要让小车遇障后退,可以添加“永远循环”积木,在其中嵌套“如果超声波距离小于15cm,那么后退;否则前进”。这些积木块最终会被转换成C++代码并烧录到小车的主控板中,实现脱机运行。
对于文本编程,以Arduino小车为例,需要在Arduino IDE中编写C++代码。基本步骤包括:在setup()函数中初始化电机控制引脚和传感器引脚,在loop()函数中循环执行控制逻辑。示例代码如下:定义电机引脚为输出模式,读取超声波传感器返回的脉宽,将其换算为距离,然后根据距离判断是否调用digitalWrite或analogWrite设置电机运转。代码编写完成后,通过USB线连接电脑,选择正确的板卡和端口,点击“上传”将编译后的二进制文件烧录到Arduino的微控制器中。
在使用树莓派进行编程时,更常用Python语言。树莓派本身是一个微型计算机,运行Linux操作系统,因此编程可以直接在Python脚本中完成。利用RPi.GPIO或gpiozero库,可以轻松控制GPIO引脚。典型流程是:导入库,设置引脚模式为输出或输入,编写一个循环来控制小车前进、后退、转向。例如,通过改变左右两个电机的PWM占空比实现差速转向;使用超声波传感器时,触发引脚发送脉冲,等待回波,再根据回波时间计算距离,并结合条件语句执行避障逻辑。这种编程方式具备较高的灵活性和可扩展性,可同时接入摄像头进行视觉识别。
可编程小汽车的编程核心要点包括:1. 驱动控制:直流电机通常通过H桥电路实现正反转和调速,需要输出两路PWM信号控制转速,两路数字信号控制方向;2. 传感器数据处理:例如红外循迹传感器输出模拟或数字值,程序需设定阈值区分“黑线”与“地面”;超声波传感器需要精确测量脉冲宽度;3. 状态机与逻辑:复杂的任务(如巡线、迷宫求解)需要将程序分解为多个状态(寻线、转弯、停止),并在状态之间切换;4. 闭环控制:利用编码器测量轮子转速,再通过PID算法调整PWM输出,实现精确的直线行驶和速度控制。
在具体编程实践中,还需要注意程序与硬件之间的时序配合。例如,Arduino中读取超声波传感器的回波脉冲需要精确的pulseIn()函数,而树莓派中使用GPIO事件回调或轮询方式。为避免信号冲突,通常将传感器与电机驱动分别接在不同引脚上,并用独立的电源供电,防止电机电流干扰传感器信号。此外,烧录与调试是编程的重要环节:首次上传程序前应检查硬件接线是否与定义一致,使用串口监视器打印传感器数据和调试信息,逐步调整阈值或控制参数。
以Scratch(图形化)编程避障小车的完整逻辑为例:将超声波传感器的“距离值”读取作为变量,在循环中不断判断。若距离值大于20厘米,则设置左、右电机都为高速前进;若距离小于20厘米,则先停止,再后退0.5秒,然后右转1秒。这种方式虽然简单,但已经体现了顺序、循环、条件三种基本程序结构。而在Python编程巡线小车中,使用两个红外传感器检测黑白线。程序循环读取左右传感器的值,如果左传感器压线和右传感器离线,则右轮减速、左轮加速实现左转校正;反之亦然,始终保持两个传感器之间的中心点沿着黑线。
从进阶角度看,现代可编程小汽车还支持ROS(机器人操作系统)和AI编程。在ROS中,小车被抽象为节点,程序通过话题发布/订阅的方式传递传感器数据和速度指令。例如,摄像头节点发布图像消息,视觉识别节点通过OpenCV或深度学习模型检测目标物体,然后发布“目标坐标”消息,运动控制节点根据坐标计算速度和角速度,最后发布到底盘驱动节点。这种架构适合更复杂的自动驾驶场景。此外,使用MicroPython的ESP32小车可以直接在FreeRTOS上运行多线程程序,一边处理传感器,一边控制电机,还可以通过Wi-Fi与手机App通信,实现远程编程控制。
总而言之,可编程小汽车的编程方法取决于硬件平台和用户水平。无论采用哪种方式,核心都离不开“输入-处理-输出”这一计算模型:传感器作为输入,程序作为处理逻辑,电机作为输出。初学者可以从图形化编程开始,理解条件判断和循环;进阶者则使用Arduino或树莓派学习C++/Python,掌握底层寄存器操作、PWM信号和串口通信;专业开发人员则通过RTOS和ROS进行多节点协同和复杂算法部署。掌握这些知识,就能根据需要为可编程小汽车编写任意功能,从简单的遥控行驶到完全自主的智能导航。
查看详情
查看详情